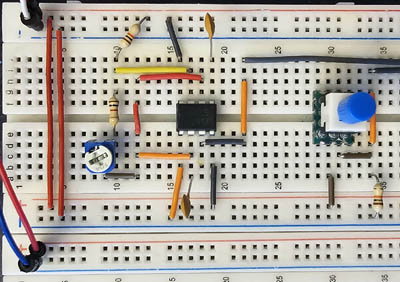
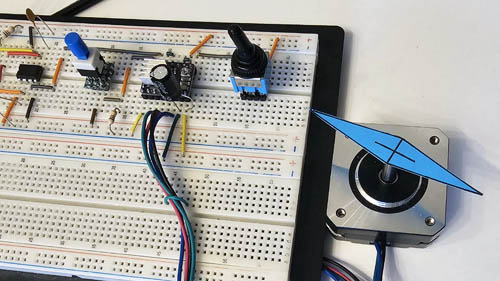
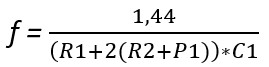Es ist nicht immer ein Mikrocontroller notwendig, um einen Schrittmotor anzusteuern. In diesem Experiment übernimmt die Steuerung
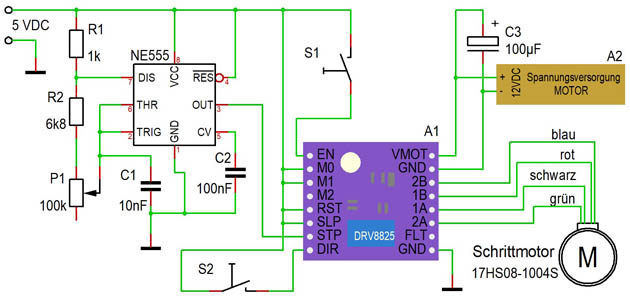
eines Schrittmotors der Timer NE555. In der Schaltung tritt der Timer als ein astabiler Multivibrator (Taktgeber) auf. Mit den von ihm generierten
Signalen wird ein Motortreiber gesteuert, der dann schließlich den eigentlichen Schrittmotor in Bewegung setzt.
Die Drehgeschwindigkeit des Motors wird variabel mit einem Potentiometer P1 eingestellt. Er wird in den Kreis des NE555 eingepflegt und beeinflusst
die Taktfrequenz am Ausgang des Timers. Die Standardformel zur Berechnung der Ausgangsfrequenz lautet:
In unserem Fall pendelt die Frequenz des Ausgangssignals im Bereich 850 Hz bis 12 kHz (Oszilloskop-Messung). Unter Berücksichtigung
der Formel müsste der Bereich zwischen 670 Hz und 9,9 kHz liegen. Die so auftretenden Unterschiede sind meistens auf die Toleranzen der Bauteile
zurückzuführen. Bei unserer Schaltung bewirkt z.B. eine Abweichung der Kapazität des Kondensators C1 nur um 0,001 F eine Verschiebung der Frequenz
um ca. 1 kHz. Bei dem Kondensator C1 handelt es sich um einen Keramikkondensator.
Für die Berechnungen kann der E-Rechner zur Hilfe aufgerufen werden:
Pin 8: Versorgungsspannung (In unserem Fall beträgt die Spannungsversorgung 5 V. Sie kann in der Regel zwischen 4,5 und 16 Volt liegen.)
Pin 4 (Reset): Der Pin 4 wird direkt an die Spannungsversorgung angeschlossen, um einen ungewollten Reset zu verhindern.
Pin 5 (Control): Mit einem kleinen Kondensator hier 100 nF werden die internen Schwellenspannungen stabilisiert.
Pin 2, 6 und 7: An diese Pins wird die Widerstandskette R1, R2 und P1 wie auf dem Schaltplan gezeichnet angeschlossen. Das Laden des
Kondensators C1 erfolgt über die Widerstände R1, R2 und P1. Das Entladen erfolgt über die Widerstände R2 und P1.
Pin 3 (Output): An dem Ausgangspin wird das Rechtecksignal abgegriffen und zum Motortreiber geführt.
Motortreiber
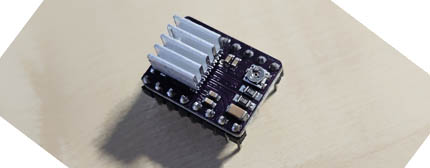
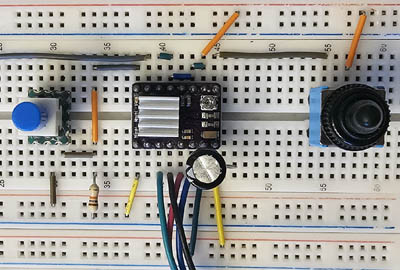
Der Motortreiber DRV8825 (Modul) arbeitet hier mit zwei Spannungen. Alle Logik- und Parameter-Pins werden mit einer Spannung von 5 V
gesteuert. An die Pins Vmot und GND wird die gewünschte Motorspannung angeschlossen. In unserem Fall sind es 12 VDC.
Die eigentliche Schnittstelle zu unserer Oszillatorschaltung mit NE555 bildet der Pin STP. Hier werden die Impulse von NE555 in Empfang genommen.
Sie bestimmen die Drehgeschwindigkeit des Motors.
Mit den Anschlüssen M0, M1 und M2 kann die Schrittweite des Motors eingestellt werden. Wird keiner dieser Anschlüsse belegt, dreht der Motor mit Vollschritt.
Da bei uns M0 und M1 belegt sind, bedeutet das, dass der Motor in Achtelschritten dreht. Mit Signalwechsel am Eingang DIR wird die Drehrichtung des Motors
bestimmt. Die Umschaltung erfolgt mit dem Schalter S2.
Die Pins SLP (Sleep) und RST (Reset) legen wir pauschal auf 5 V. Diese Funktionen werden in der Schaltung nicht verwendet. Mit Signalwechsel am
Eingang EN (Enable) kann der Motor gestartet bzw. gestoppt werden. Für den Start bzw. Stop ist der Schalter S1 verantwortlich.
An die Pins 1A, 2A, 1B und 2B werden die Motorleitungen angeschlossen. Es handelt sich hier um den Schrittmotor 17HS08-1004S.
An dem Treiber-Modul befindet sich ein kleiner Trimmer, mit dem der maximale Motorstrom festgelegt werden kann. Weitere nützliche Informationen zu dem
DRV8825-Treiber sind hier zu finden: