Logo! mit Transistorausgängen.
Steuerung eines Schrittmotors
In unserem vierten Versuch mit LOGO! mit vier Transistorausgängen wird ein Schrittmotor angesteuert. Auch diese Aufgabe wäre mit dem weit
verbreiteten LOGO! mit Relaisausgängen nicht realisierbar. Transistorausgänge dagegen haben mit erhöhter Schaltfrequenz kein Problem. Das Thema „Verschleiß“
ist hier nicht von Relevanz.
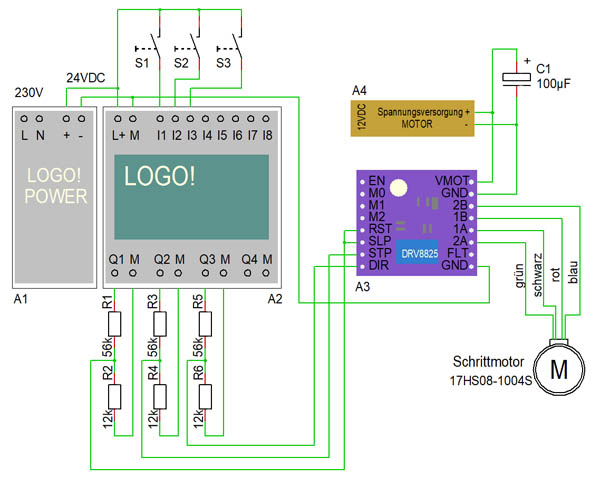
In dem Beispiel wird ein Schrittmotor mit der Bezeichnung 17HS08 angewendet. Da die Transistorausgänge des LOGO! nur mit 300 mA belastet werden
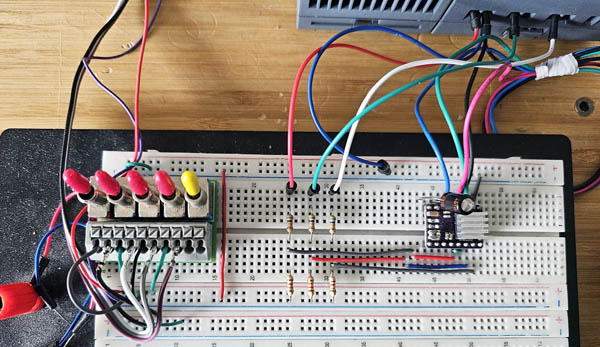
können, wird dem Motor ein Motortreiber vorgeschaltet. Dabei handelt es sich um ein Modul mit dem Chip DRV8825. Dank dessen sparen wir auch die Ausgänge.
Ohne Treiber müssten wir alle vier Ausgänge des LOGO!-Grundgerätes in Anspruch nehmen.
Der Treiber arbeitet auf der Steuerseite mit der Spannung im Bereich von 3,3 bis 5V. Die LOGO!-Ausgänge liefern dagegen volle 24 VDC‑Signale. Diese
hohe Spannung wird mithilfe einfacher Spannungsteiler herabgesetzt. In dem Beispiel arbeiten wir mit zwei Spannungsquellen. Die Steuerspannung von 24 V DC
liefert ein LOGO!‑Netzteil. Die Motorspannung in Höhe von 12VDC wird von einem separaten Netzteil bereitgestellt.
Bei solchen Experimenten, wo LOGO! und ein Schrittmotor ins Spiel kommen, wird schnell deutlich, dass nicht alle Vorzüge eines Schrittmotors zur
Geltung kommen können. Da LOGO! nur Signale in einem eher kleinen Frequenzbereich liefert, kommt der Schrittmotor nicht auf seine maximale
Drehgeschwindigkeit. Damit wird auch automatisch der Anwendungsbereich eines solchen Duos eingegrenzt. Für solche Aufgaben wie z.B. Fenster auf/zu,
Heizungssteuerung oder Lüftungsklappen auf/zu, bei denen hohe Geschwindigkeiten nicht gefragt werden, kann diese LOGO!-Version zusammen mit einem
Schrittmotor durchaus angewendet werden.
Die Schaltung ist mit drei Schaltern S1 bis S3 ausgestattet. Mit S1 kann der Motor manuell bewegt werden. Er dreht, solange der Schalter
eingeschaltet bleibt. Mit dem Schalter S2 kann, ebenfalls im manuellen Betrieb, die Drehrichtung des Motors geändert werden. Mit dem Schalter S3 wird
ein automatischer Ablauf imitiert. Hier kann man sehen, dass es problemlos ist, eine bestimmte Position mit dem Motor anzufahren. In unserem Beispiel
pendelt der Motor innerhalb eines Winkels von 90 ° hin und her. Dabei absolviert er in jede Richtung exakt 50 Schritte. Da die Schrittweite des
Motors 1,8° beträgt, braucht er 200 Schritte für eine volle Umdrehung (360 / 1,8 = 200). Dementsprechend braucht er für einen 90°‑Winkel genau 50
Schritte.
Schaltplan
Um den Motortreiber dazu zu überreden, den Motor in Bewegung zu setzen, werden grundsätzlich nur zwei Signale benötigt. Mit dem Ausgang Q1
wird der Motor freigegeben. Hier werden die Anschlüsse RST und SLP des Motortreibers auf HIGH gesetzt. Mit dem zweiten Signal (Ausgang Q2), bei dem es
sich um Impulse handelt, werden die einzelnen Schritte des Motors initiiert. Mit dem dritten Signal (Ausgang Q3) wird die Drehrichtung des
Motors geändert.
Programm
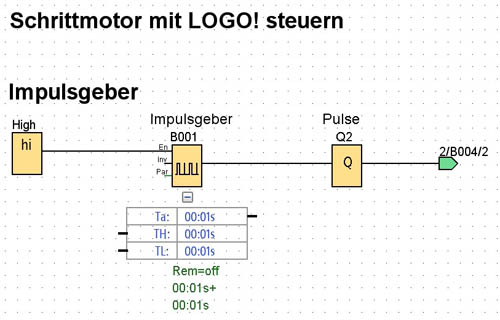
Die Schrittimpulse, die den Motor in Bewegung setzen, werden mit einem Impulsgeber generiert (hier B01). Die Ausgabe zum Motor erfolgt mit dem
Ausgang Q2. Die Einstellung der Pulsbreite und Pulspausenbreite beträgt 10 ms. Daraus ergibt sich eine Taktfrequenz von 50 Hz.
Zu beachten: Die tatsächliche Frequenz, die am Logo Ausgang abgegeben wird, kann in der Praxis kleiner ausfallen. Dies hängt mit der Art und Weise,
wie ein Programm intern abgearbeitet wird, und wie viel Zeit dafür gebraucht wird, zusammen. Darüber hinaus kann das Signal bei höheren Frequenzen
etwas verzögert werden.
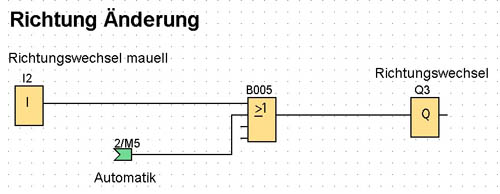
Die Richtung wird im manuellen Betrieb mit dem Schalter S2 bestimmt (Eingang I2). In der Automatik bestimmt die Richtung der Schrittzähler.
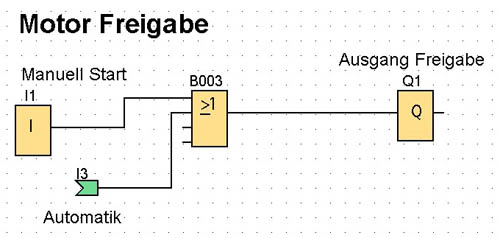
In dem dritten Netzwerk wird der Motor freigegeben. Die Freigabe erfolgt dann, wenn der Schalter S1 betätigt wird (Eingang I1) oder mit dem
Schalter S3 automatischer Ablauf gestartet wird (Eingang I3).
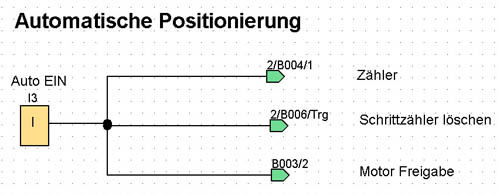
Das fünfte Netzwerk bezieht sich auf den Start des automatischen Ablaufs. Der Schrittzähler, der in diesem Modus verwendet wird, wird zunächst
mit einer positiven Flanke gelöscht und auf null gesetzt. Der Motor und der Schrittzähler werden freigegeben.
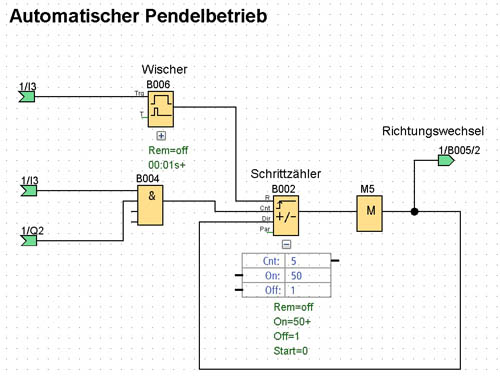
In diesem Netzwerk geht es um die Änderung der Drehrichtung in automatischem Ablauf. Der Schrittzähler zählt beim Start in positiver Richtung.
Sobald der eingestellte Wert erreicht wurde, schaltet der Zähler durch und belegt somit seinen DIR‑Eingang. Ab jetzt wird rückwärts gezählt. Bei dem Wert
null wird wieder umgeschaltet und die Zählrichtung geändert. Der Zählerausgang wird hier zusätzlich abgezweigt und zum Ausgang Q3 des LOGO! geführt.
Mit ihm erfolgt automatisch der Drehrichtungswechsel des Motors.